普通摄像头加智能录像机,就能抓清人脸车牌吗?
普通摄像头接智能录像机后,效果仍受原始画面与安装位置影响。核对分析来源、目标成像和算法资源,再按点位分配改造预算。
场景示意图,非实际项目照片或产品操作界面。
换一台智能录像机,原来的摄像头能否继续用,还能自动找人找车?部分方案确实能在后端增加分析,但“能分析”与“能识别到所需细节”之间,还有画面质量这一关。
后端可以增加算法,无法把原视频没有拍到的信息凭空补成可靠证据。
先确认分析来自哪一端
视频结构化,是把视频中的目标及部分属性转成便于检索的信息。某些录像机支持对兼容视频流做后端分析,也有方案需要前端输出特定元数据,支持范围须核对具体型号。
人物检测、人脸抓拍、身份比对、车牌识别和车辆属性分析各有条件,不能因为菜单写着“智能”就认为全部具备。跨品牌视频能播放,也不表示所有智能元数据都能互通。
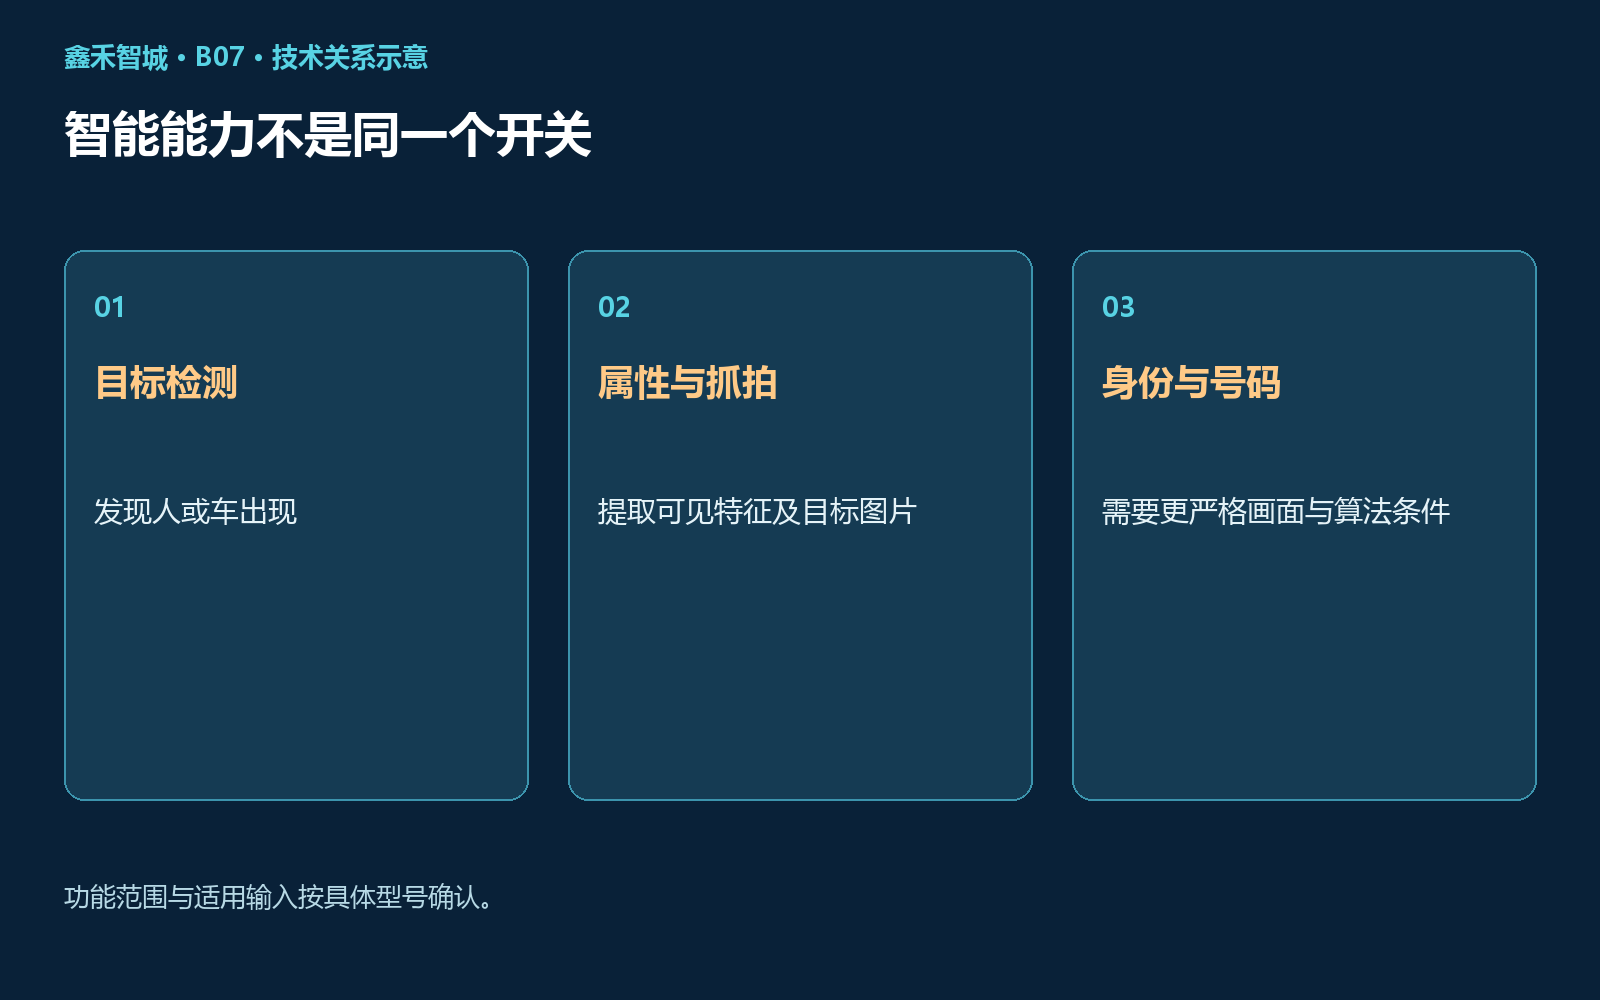
技术关系示意:智能能力不是同一个开关。
人脸与车牌,对镜头位置很挑剔
全景摄像头能看见有人经过,却可能没有足够的脸部细节;夜间车灯照过来,车体轮廓可见,车牌仍可能过曝。目标占画面大小、角度、快门、运动与光照都影响结果。
后端方案适合先验证哪些旧点位具备可用画面。确实拍不清的重点入口,可能仍需调整视角、补足光照或更换专用设备,而不是只升级录像机。
同时开几种算法,要看资源
核对智能分析路数、支持的码流与算法并用限制,确认普通接入通道和分析通道是否分别计数。有些能力还涉及授权、配置或指定固件,不能按录像机总路数直接估算。
选一段包含已知目标的录像,在白天、夜间和高峰条件下分别试验,比较检测、抓拍和检索结果。涉及身份或车辆结论时,还要回到原始录像确认,避免把误匹配当事实。
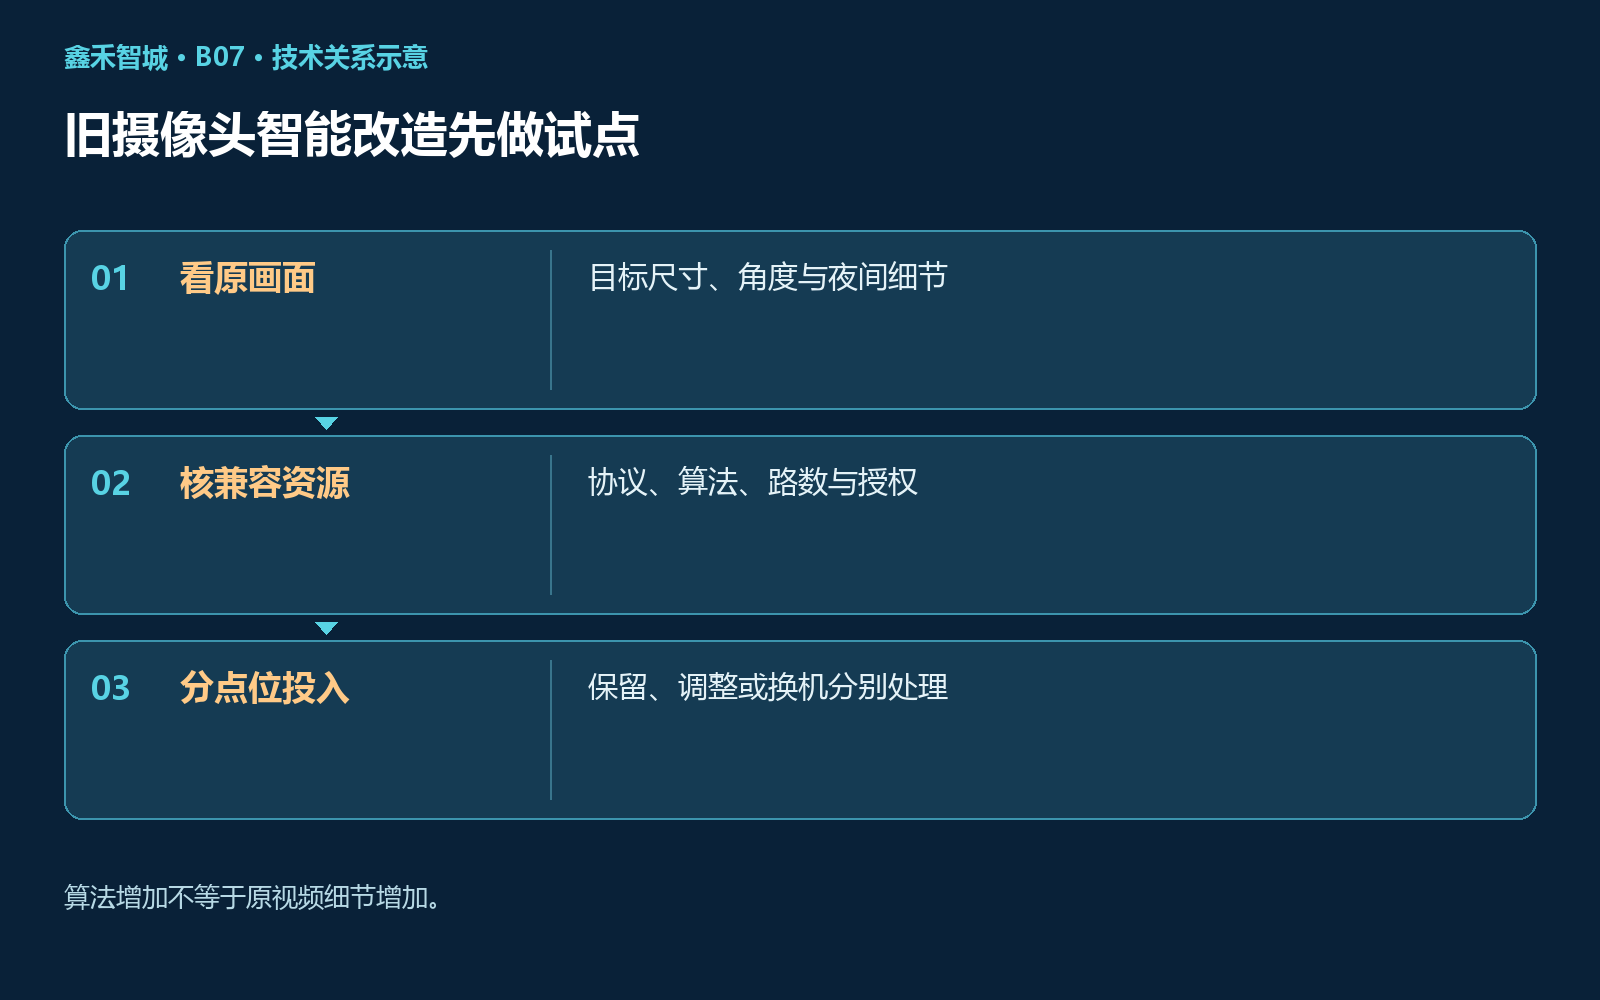
技术关系示意:旧摄像头智能改造先做试点。
改造预算,按点位分配
把旧点位分为画面合格、可通过调整改善、需要更换三类。先做小范围试点,再决定后端升级与前端改造的比例,这比承诺“一台机器盘活所有旧设备”更容易验收。
你目前最需要的是快速找到目标,还是准确读出人脸和车牌?这两种目标,对画面的要求并不相同。
— 鑫禾智城 —
关注鑫禾智城,把存量升级的钱,花在确实影响结果的环节上。
配图为原创场景或技术关系示意,不对应真实项目、检测报告或厂商界面。